産業用ロボットの重要な構成要素であるロボットハンドのうち、空圧エネルギーを利用してワークを把持するのがエアーアクチュエーター型ロボットハンドです。本記事ではエアーアクチュエーター型ロボットハンドに焦点を当て、その特徴や種類、仕組み、メリット・デメリットを詳しく解説します。さらに、選び方のポイントや代表的なメーカーも紹介します。
ブリヂストンソフトロボティクスベンチャーズでは、従来のエアーアクチュエーター型の利点を活かしつつ、より柔軟で繊細な把持を実現するロボットハンド「TETOTE」を開発しました。ゴム人工筋肉を採用することで、多様な形状や材質のワークに対応し、エアーアクチュエーター型の課題であった把持力と精密制御の両立を図っています。
製造現場や物流倉庫での生産性向上と作業の高度化についてお悩みでしたら、ぜひお気軽にご相談ください。
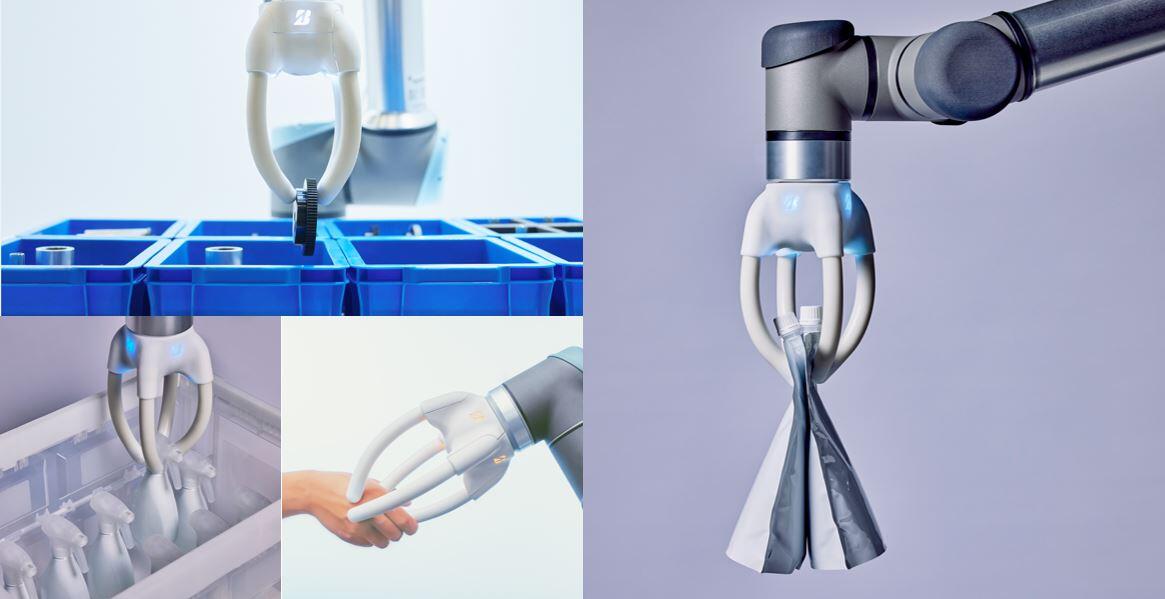
ロボットハンドとは、産業ロボットのアーム先端に取り付けられ、ワークを掴んだり離したりする機能を持つ部品です。主に以下の4種類に分類されます。
|
ロボットハンドの種類 |
特徴 |
|
把持型ロボットハンド |
空圧や電動により指を動かしてワークを把持する |
|
吸着型ロボットハンド |
吸着パッドや磁石によりワークを吸着して搬送する |
|
ラバーアクチュエーター型ロボットハンド |
ゴム人工筋肉で構成され、多様な形状のワークを柔軟に取り扱える |
|
特化型ロボットハンド |
溶接やネジ締めなど、特定の用途に特化している |
今回解説するエアーアクチュエータ型ロボットハンドとは、把持型ロボットハンドと吸着型ロボットハンドのうち、空圧(エアー)により駆動するものを指します。シンプルな構造で、幅広い作業に対応できるため、柔軟性と効率性を兼ね備えたロボットハンドです。
エアーアクチュエーター型ロボットハンドの特徴や種類、仕組みについて解説します。
ロボットハンドは、主にエアー、油圧、電動いずれかの方式を用いて把持力を発生させているものがほとんどです。
エアーアクチュエーター型ロボットハンドは、コンプレッサーや真空ポンプにより生み出された圧縮エアーや真空エアーなどの空圧エネルギーでロボットハンドを操作し、ワークを把持します。
油圧アクチュエーター型ロボットハンドは油圧の力を用いてロボットハンドを動かします。大きな力を発揮することができ、強い把持力を持つのが特徴です。そのぶん、価格は高めで操作も難しいものがほとんどです。また、油漏れのリスクもある点には注意が必要です。
電動アクチュエーター型ロボットハンドは、電気信号によりサーボモーターを駆動してロボットハンドをコントロールします。高精度の位置決めや速度制御が可能で、共通のロボットハンドで異なるワークを把持できる特徴があります。ただし、導入にあたって複雑なプログラムが求められ、操作にも一定の訓練が必要です。
ここからは、エアーアクチュエーター型ロボットハンドについてより詳しく解説します。
エアーアクチュエーター型ロボットハンドの特徴について、下記の表にまとめました。
|
|
エアーアクチュエーター型 |
油圧アクチュエーター型 |
電動アクチュエーター型 |
|
エネルギー源 |
空圧エネルギー |
油圧エネルギー |
電気エネルギー |
|
重量 |
小〜中 |
大 |
小〜中 |
|
伝達速度 |
速い |
遅い |
とても速い |
|
把持力 |
小〜中 |
大 |
小〜大 |
|
構造 |
シンプル |
やや複雑 |
複雑 |
|
価格 |
低め |
高め |
やや高め〜高め |
|
操作性 |
易しい |
難しい |
やや難しい |
|
配管・配線作業 |
簡単 |
難しい |
難しい |
エアーアクチュエーター型ロボットハンドは、空圧エネルギーを利用してロボットハンドの指や爪を作動させるロボットハンドです。
油圧や電動ほどの大きな把持力はありませんが、シンプルな構造をしているため、誰でも簡単に扱えるメリットがあります。また、価格が低く、豊富なバリエーションが用意されていることも特徴です。そのため、要求にあった物が見つかりやすく、比較的容易に導入しやすい利点もあります。
用いる空圧エネルギーには圧縮エアーと真空エアーの2種類あり、それぞれグリッパの把持方法や適したワークが異なります。また、駆動にはコンプレッサーやエア供給用のホースが必要です。
エアーアクチュエーター型ロボットハンドの種類と仕組みについて解説します。
空気圧型ロボットハンドは、把持型ロボットハンドのうち、空気圧によりロボットハンドの指を動かすタイプを指します。ロボットハンドを操作するコントローラーが不要で、導入時の設定も難しくありません。また、ロボットハンド自体が軽量なため、可搬重量を増やしやすい点もメリットです。
真空型ロボットハンドは、吸着型ロボットハンドのうち、真空状態の吸着パッドをワークに密着させることで把持するタイプを指します。吸着面積と真空圧力を調整することで、大きな把持力を得ることも可能です。また、表面に凹凸のあるワークや穴があるワークでも、小径のパッドを用いたり、真空ポンプの能力をアップすることで把持できる場合があります。
真空状態を発生させる設備が必要となるため、全体的に大型化しやすい傾向にありますが、近年は真空ポンプを内蔵したコンパクトなグリッパも登場しています。
エアーアクチュエーター型ロボットハンドのメリットとデメリットについて確認していきましょう。
エアーアクチュエーター型ロボットハンドには以下のメリットがあります。
エアーアクチュエーター型ロボットハンドの最大の利点のひとつは高い安全性です。
|
・エネルギーの媒体が空気であるため排気が問題にならず、爆発や引火の心配もない。 ・万が一、空気が漏れても周囲の人間や環境に悪影響を与えることがない。 ・電気や油圧システムと比較して、火災や感電のリスクが極めて低い。 |
これらの特性により、食品産業や医療機器製造など、清浄度や安全性が重視される環境でも安心して使用できます。
エアーアクチュエーター型ロボットハンドは、構造がシンプルで制御も比較的簡単です。
|
・基本的にON/OFF動作が多く、複雑な制御プログラムは不要。 ・シンプルな構造により、メンテナンスも容易。 ・電動アクチュエーターと比べて、制御システムが簡素化できる。 |
このため、導入時の設定やオペレーターのトレーニングにかかる時間と労力を削減できます。
エアーアクチュエーター型ロボットハンドは、様々な環境条件下で安定して動作します。
|
・耐火性、防爆性、防塵性に優れているため、過酷な作業環境でも影響を受けにくい。 ・温度変化や湿度の影響を受けにくく、安定した動作が期待できる。 ・電気系統を最小限に抑えられるため、水や粉塵の多い環境でも使用可能。 |
これらの特性により、製造業の多様な現場で活用できます。
エアーアクチュエーター型ロボットハンドは、高速動作が可能です。
|
・空気圧を高めることで、高速搬送や高速ピッキングが実現可能。 ・応答性が高く、素早い動作の開始と停止が可能。 ・軽量であるため、慣性力が小さく、急な方向転換も容易。 |
これらの特徴により、生産ラインの効率化や生産性の向上に貢献します。
エアーアクチュエーター型ロボットハンドは、導入や運用のコストが比較的低く抑えられます。
|
・構造がシンプルなため、初期導入コストを抑えられる。 ・電動アクチュエーターと比較して、比較的コストを抑えることが可能。 ・消費電力も、コンプレッサーの作動や電磁弁への出力程度で済むため、運用コストも低く抑えられる。 ・メンテナンス頻度が低く、故障リスクも少ないため、長期的なコスト削減にもつながる。 |
これらの利点により、中小企業や予算の限られたプロジェクトでも導入しやすいシステムとなっています。
以上のように、エアーアクチュエーター型ロボットハンドは安全性、操作性、環境適応性、速度、コスト面で多くのメリットを持っています。これらの特徴を活かし、多くの産業分野で効果的に活用されています。
エアーアクチュエーター型ロボットハンドは多くの利点がある一方で、いくつかの制限や欠点も存在します。以下にその主なデメリットを詳しく解説します。
エアーアクチュエーター型ロボットハンドのデメリットの一つは、把持力の制限と精密制御の難しさです。
|
・油圧システムと比較すると、空気圧システムの出力は一般的に弱くなるため、重量物や大型のワークを扱う際に制限がある。 ・空気の圧縮性により、正確な位置決めや微細な動作の制御が難しくなる。 ・温度変化や気圧の変動によって、空気の体積が変化するため、一定の力や速度を保持することが困難な場合がある。 ・電動アクチュエーターと比べると、動作の再現性や精度が劣る傾向にある。 |
これらの特性により、高精度な作業や繊細な操作が必要な場面では、エアーアクチュエーター型ロボットハンドの使用が制限される可能性があります。
エアーアクチュエーター型ロボットハンドは、エネルギー効率の面でいくつかの課題があります。
|
・電気エネルギーと比較すると、空気圧から得られるエネルギーは一般的に小さい。 ・エネルギー変換効率が低く、電気から空気圧への変換過程で多くのエネルギーロスが発生する。 ・コンプレッサーの運転に多くのエネルギーを消費するため、全体的なエネルギー効率が低下する。 ・空気漏れによるエネルギーロスは、経年劣化とともに増大する傾向にある。 |
これらの要因により、大きな出力や高いエネルギー効率が要求される用途では、エアーアクチュエーター型ロボットハンドの使用が適さない場合があります。
エアーアクチュエーター型ロボットハンドは、その動作原理から一定の騒音を発生させます。
|
・コンプレッサーの作動音が継続的に発生し、作業環境の騒音レベルを上げる可能性がある。 ・真空ポンプの排気音も無視できない騒音源となる。 ・静寂が要求される環境や、騒音規制の厳しい地域では使用が制限される可能性がある。 |
これらの騒音は、作業者の集中力低下や疲労増加につながるだけでなく、近隣への騒音問題を引き起こす可能性もあります。防音ボックスやパネル、消音装置による対策のほか、設置場所や使用時間帯にも配慮が必要となります。
エアーアクチュエーター型ロボットハンドは、その性質上、定期的なメンテナンスが欠かせません。
|
・空気中の水分や不純物を除去するためのフィルターの定期的な交換が必要。 ・配管系統の空気漏れチェックと修理が定期的に必要。 ・摩耗部品(シール、Oリングなど)の定期的な交換が必要。 ・結露によるドレン(水)の排出作業も必要。 |
これらのメンテナンス作業は、システムの安定稼働には不可欠ですが、作業時間や人員の確保、交換部品のコストなど、運用面での負担となる可能性があります。また、メンテナンス不足は性能低下や故障、騒音などのリスクを高めます。
エアーアクチュエーター型ロボットハンドを導入する際には、付随する設備の設置スペースも考慮する必要があります。
|
・コンプレッサーの設置スペースが必要となり、小規模な作業場では大きな課題となる可能性がある。 ・エアータンクや配管システムの設置により、全体的な設備が大型化する傾向がある。 ・エアーの品質を維持するための各種フィルターや除湿装置なども必要となり、さらにスペースを要する。 ・騒音対策のための防音設備が必要になる場合もある。 |
これらの付帯設備の必要性により、導入時の初期コストが増加したり、工場レイアウトの変更が必要になったりする可能性があります。また、設備の大型化は、柔軟な生産ライン変更や工場移転の際の障害となる可能性もあります。
このように、エアーアクチュエーター型ロボットハンドは、その特性を活かせる用途において非常に有効ですが、すべての状況に適しているわけではありません。用途に応じて、電動式や油圧式など他のタイプのアクチュエーターとの比較検討も必要でしょう。
エアーアクチュエーター型ロボットハンドを選ぶ際のポイントについて解説します。
まずはワークの種類によってロボットハンドの種類を選びましょう。ワークが吸着できるものであれば真空型ロボットハンド、吸着できないものであれば空気圧型ロボットハンドを選ぶのがおすすめです。
次にワークの把持・搬送に必要な把持力を確認します。
把持力が弱いとワークを掴めなかったり、取り落としてしまうリスクがあります。一方、把持力が強すぎてもワークを損傷させてしまう可能性があります。また、真空型ロボットハンドでは吸着パッドを増やすことでも重量物に対応できるようになりますが、吸着するまで時間がかかってしまい生産効率の低下につながってしまいます。
そのため、ワークに応じた適切な把持力を発揮することが求められます。
空気圧型ロボットハンドの把持力は以下の計算式で求めることができます。
|
把持力(N)=(ワーク質量(kg)×(重力加速度+機械化速度)×安全率)/摩擦係数 |
ワークの硬度に合った材質を選択することも重要です。
金属や硬質プラスチックなどの硬いワークには、耐久性のある金属製やエンジニアリングプラスチック製のグリッパが適しています。これにより、しっかりとした把持力を確保しつつ、必要に応じて滑り止め加工を施すことで、傷や滑りを防ぐことができます。
一方で、対象となるワークが柔らかい場合、通常のグリッパでは傷がつくリスクがあります。そのため、柔軟なウレタンやエラストマー製のグリッパを使用することで、ワークにダメージを与えずに安全に把持できます。
また、吸着ハンドは柔らかいワークに対応できますが、吸着跡が残ることもあるため、その点も考慮して設計する必要があります。吸着力の調整や特殊な吸着パッドの使用によって、この問題を軽減することが可能です。
ほかにも、多様な硬さや形状のワークを取り扱うのであれば、タイヤや油圧ホースの技術を適用したゴムチューブとそれを囲む高強度繊維のスリーブから構成されたラバーアクチュエーター型ロボットハンドもおすすめです。ゴム人工筋肉の柔らかさにより、部品や日用品など、多様なものを掴めます。また、いい感じの力加減で把持できるため、精密機器や食品など、繊細な取り扱いが必要なワークを傷つけることなく把持することも可能です。
ラバーアクチュエーター型ロボットハンドについては以下で詳しく紹介しています。
"つかめない"を解消し、 ピッキング作業の自動化を実現します
エアーアクチュエーター型ロボットハンドは、空圧エネルギーを利用した柔軟で安全性の高い把持システムです。シンプルな構造と操作性の良さが特徴で、幅広い作業環境に適応できます。ただし、把持力や精密制御には限界があるため、用途に応じた適切な選択が重要です。
また、選ぶ際には把持方法や把持力に加え、ワークの硬さに合った材質を選択する必要があります。もし、多様な硬さや形状のワークを扱うのであれば、ラバーアクチュエーター型ロボットハンドもおすすめです。
ブリヂストンソフトロボティクスベンチャーズが開発したラバーアクチュエーター型ロボットハンド「TETOTE」は、従来のエアーアクチュエーター型の利点を活かしつつ、より柔軟で繊細な把持を実現しています。ゴム人工筋肉を採用することで、多様な形状や材質のワークに対応し、エアーアクチュエーター型の課題であった把持力と精密制御の両立を図っています。
製造現場や物流倉庫での生産性向上と作業の高度化についてお悩みでしたら、ぜひお気軽にご相談ください。


ソフトロボットハンド


